371Google Scholar 引用量
13篇期刊 / 会议论文
5篇第一作者 / 共同一作论文
2项国家级竞赛奖项 / 奖学金
研究方向 具身智能 · 世界模型 · AIGC(图像与视频生成)
教育经历 
2019.09–2026.08浙江工业大学 · 控制科学与工程博士(硕博连读)
导师:欧林林教授、禹鑫燚教授|信息处理与自动化研究所
研究方向:模型高效推理、AIGC、具身智能、世界模型
2024.04–2025.04新南威尔士大学(UNSW Sydney)CSC 公派联合培养
身份:联合培养博士研究生|导师:Dong Gong 教授|Artificer AI Lab
研究方向:AIGC、世界模型
2015.09–2019.06浙江工业大学 · 自动化本科
科研与访问经历 
2022.06–2026.08浙江大学访问学生
导师:沈春华教授、陈昊研究员|CAD&CG 国家重点实验室
研究方向:高效微调、AIGC、具身智能
实习与机器人研发经历
杭擎智能
具身智能算法实习生|2025.09–2026.03
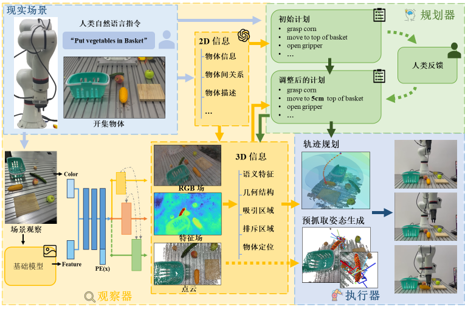
语义三维重建与任务规划
- 静态感知:基于多视角 RGB 与相机位姿,将 MaskCLIP 二维语义特征蒸馏至 NeRF,提取语义点云用于目标定位与场景避障。
- 任务与轨迹规划:以模块化语言模型程序分解任务,融合目标、语言空间约束与避障代价地图,通过改进 A* 规划末端运动路径并生成抓取位姿。
- 动态扩展:结合 RGB-D、二维点跟踪与刚体变换更新语义 3DGS;通过全参数微调生成阶段任务,并以贪心规划更新运动路径。
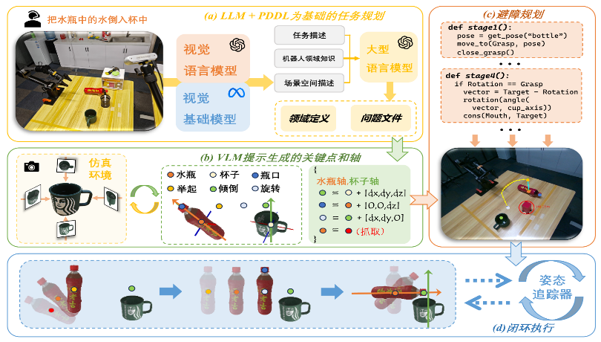
多模态任务导向机器人操作
- 任务规划:使用 VLM 识别对象及空间关系,由 LLM 生成 PDDL 问题描述,再通过符号规划器得到逻辑一致的动作序列。
- 约束操作:结合物体网格、多视角 VLM 推理与 6D 位姿估计获取对象关键点和功能轴,完成约束轨迹优化与位姿反馈闭环;该层级规划成果已被 IEEE RAM 录用。
- 可供性抓取扩展:面向未知物体预测任务相关可供性区域,结合区域匹配程度与抓取质量评分筛选 GraspNet 候选,生成服务于后续操作的抓取姿态。
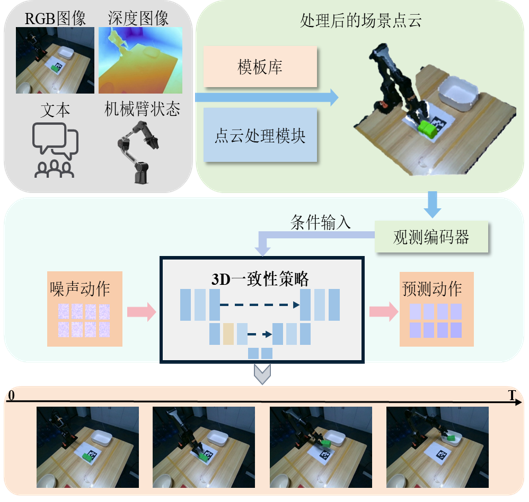
三维感知驱动的实时动作生成
- 三维观测处理:从单目 RGB-D 中检测目标并估计六自由度位姿,利用姿态对齐的物体模板补全遮挡导致的残缺点云。
- 策略条件:联合编码补全后的场景点云与机器人本体状态,为动作策略提供几何一致的条件输入。
- 实时生成:将扩散教师蒸馏为三维一致性策略,以单次或极少次数前向计算生成动作序列,降低闭环控制中的策略推理延迟;相关成果已被《上海交通大学学报(英文版)》录用。
戎锦涛 / 学术成果
代表性论文
完整列表见 Google Scholar。
第一作者论文
When Distillation Breaks Motion Control: Restoring Generative Trajectories for Fast Video Generators
Retrieval-Enhanced Visual Prompt Learning for Few-shot Classification
Across-task Neural Architecture Search via Meta Learning
Soft Taylor Pruning for Accelerating Deep Convolutional Neural Networks
J. Rong, X. Yu, M. Zhang, L. Ou · IECON 2020
Learning Layer-wise Composable Textural Inversion Concepts for Text-to-Image Generation
J. Rong, H. Chen, L. Ou, et al. · Visual Informatics(审稿中,JCR Q1)
合作论文
Exploring Spatial Intelligence from a Generative Perspective
MIMIC: Mask-Injected Manipulation Video Generation with Interaction Control
Hierarchical Planning with Object Keypoint-Axis Constraints for Robotic Manipulation
X. Yu, J. He, L. Ou, C. Zhu, J. Rong · IEEE RAM, 2026
RealHD: A High-Quality Dataset for Robust Detection of State-of-the-Art AI-Generated Images
GSORB-SLAM: Gaussian Splatting SLAM Benefits from ORB Features and Transmittance Information
Improving Neural Indoor Surface Reconstruction with Mask-guided Adaptive Consistency Constraints
RepNAS: Searching for Efficient Re-parameterizing Blocks
Efficient Re-parameterization Operations Search for Easy-to-Deploy Network Based on Directional Evolutionary Strategy
Graph Pruning for Model Compression
荣誉与学术活动
- 学术论文:产出 15 篇,其中在投论文 2 篇,已录用 13 篇(含 CVPR、ICLR、ECCV、ACM MM 等)。
- 第一作者 / 共同一作:已录用学术论文 5 篇(含 TCSVT、ECCV、ICLR)。
- 会议审稿:担任 AAAI、ICML、CVPR、ECCV、ICLR、NeurIPS 审稿人。
- 2026 ECCV 2026 Outstanding Reviewer
- 2026 ICML 2026 Gold Reviewer(审稿人前 25%)
- 2023 国家留学基金委国家建设高水平大学公派研究生项目资助
- 2020 “华为杯”第二届中国研究生人工智能创新大赛国家三等奖、企业专项奖